TopStudy

Tin học · Lớp 10

Chuyên đề Tin học 10 Bài 8. Thực hành: Kiểm tra tình trạng hoạt động của robot có đáp án

5 câu · 10 phút · Ngân hàng đề TopStudy. Đáp án và lời giải do TopStudy biên soạn, mở ngay dưới từng câu.

Làm bài

Nội dung đề

Phần I. Tự luận

Câu 1

1 điểm

Nạp chương trình kiểm tra động cơ

Chương trình điều khiển robot được sử dụng để nạp chương trình kiểm tra động cơ.

(Phần hướng dẫn thực hành sử dụng G-Robot Creator để minh họa.

Xem đáp án và lời giải

Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý

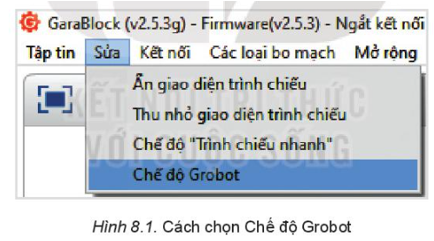
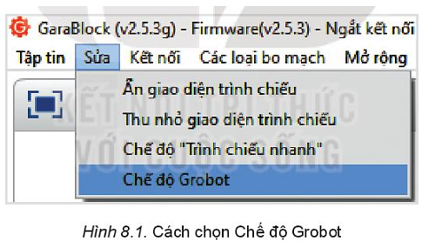
Bước 1. Khởi động phần mềm GaraBlock, chọn Sửa/Chế độ Grobot.
Hình minh hoạ

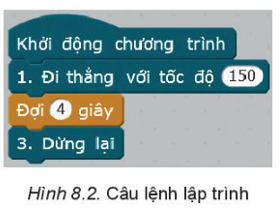
Bước 2. Tạo các câu lệnh lập trình như Hình 8.2
Hình minh hoạ

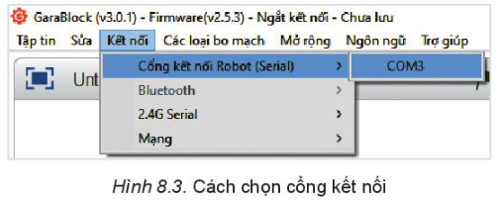
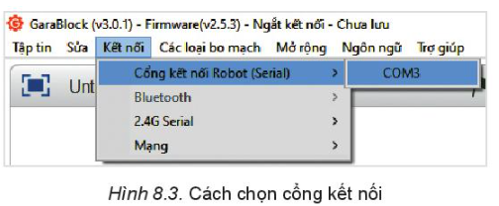
Bước 3. Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối robot (Serial)/COM3 (Số thứ tự COM có thể thay đổi tùy máy tính).
Hình minh hoạ

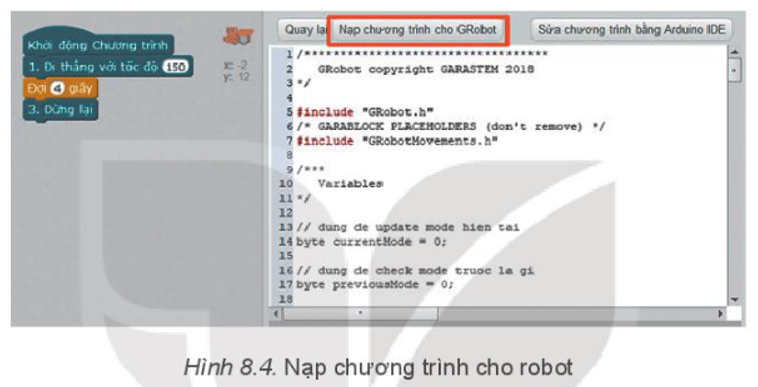
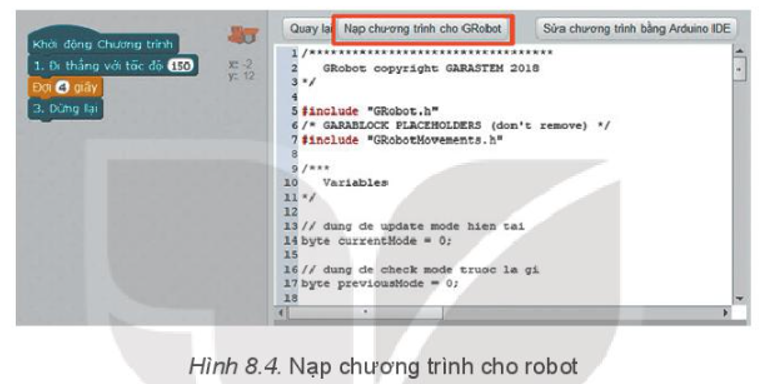
Bước 4. Chọn Nạp chương trình cho GRobot.
Hình minh hoạ

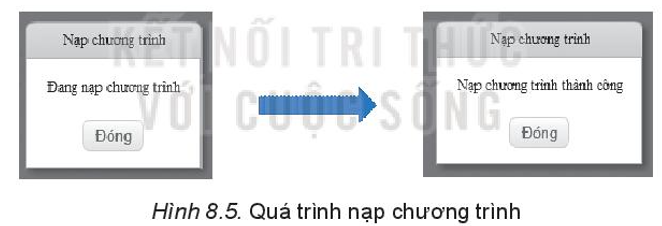
Bước 5. Đợi cho đến khi nạp chương trình hoàn tất.
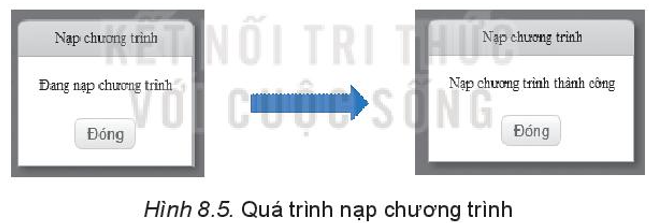
Hình minh hoạ

Bước 6. Rút dây nối ra khỏi bảng mạch điều khiển. Bật công tắc nguồn.

Chuyển bảng mạch điều khiển robot sang chế độ lập trình với máy tính (vòng LED màu trắng). Cách chuyển robot sang chế độ lập trình: Nhấn lần lượt bốn lần nút chuyển chế độ ở giữa bảng mạch điều khiển robot để đến chế độ lập trình với máy tính. Mỗi lần bấm đợi 1 giây để đèn LED chuyển màu hoàn tất. Sau khi chuyển chế độ thành công, hai động cơ xoay trong vòng 4 giây rồi dừng lại.
Câu 2

1 điểm
Nạp chương trình kiểm tra cảm biến siêu âm
Xem đáp án và lời giải

Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý

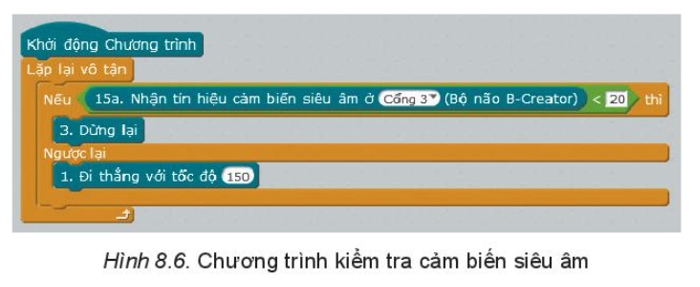
Thực hiện các bước từ 1 đến 5 của nhiệm vụ 1. Tuy nhiên bước 2 thay bằng chương trình như Hình 8.6

Hình minh hoạ

Bước 6. Rút dây nối khỏi robot. Bật công tắc nguồn.

Chuyển robot sang chế độ lập trình với máy tính (vòng LED màu trắng)

Sau khi chuyển chế độ thành công, robot sẽ liên tục kiểm tra cảm biến siêu âm. Nếu phía trước cảm biến siêu âm 20 cm có vật cản, động cơ sẽ dừng. Nếu không có vật cản, động cơ xoay liên tục.

Câu 3

1 điểm
Nạp chương trình kiểm tra servo
Xem đáp án và lời giải

Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý

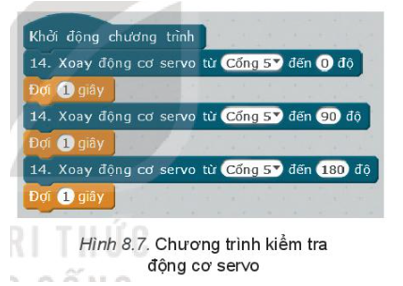
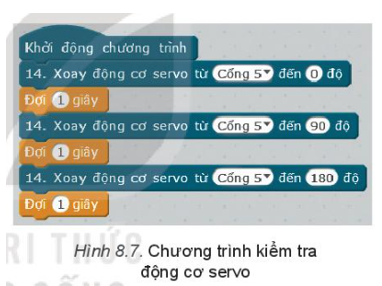
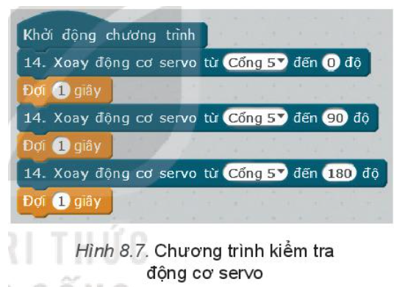
Thực hiện các bước từ 1 đến 5 của nhiệm vụ 1. Tuy nhiên bước 2 thay bằng chương trình như Hình 8.7.

Hình minh hoạ

Bước 6. Rút dây nối khỏi robot. Bật công tắc nguồn. Chuyển robot sang chế độ lập trình với máy tính (vòng LED màu trắng)

Sau khi chuyển chế độ thành công, động cơ servo sẽ lần lượt di chuyển đến các vị trí 0o, 90o, 180o và dừng lại.

Câu 4

1 điểm

Em hãy thay đổi cổng kết nối của động cơ Servo sang cổng số 6 trên mạch điều khiển và hiệu chỉnh, thêm câu lệnh ở chương trình trong Hình 8.7 để động cơ servo trở về và dừng tại vị trí 0 độ.

Hình minh hoạ

Xem đáp án và lời giải

Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý

Thay đổi cổng kết nối của động cơ Servo sang cổng số 6 trên mạch điều khiển và hiệu chỉnh.

Chương trình kiểm tra động cơ servo có thể là:

Khởi động chương trình

14. Xoay động cơ servo từ Cổng 6 đến 180 độ

Đợi 1 giây

14. Xoay động cơ servo từ Cổng 6 đến 90 độ

Đợi 1 giây

14. Xoay động cơ servo từ Cổng 6 đến 0 độ

Đợi 1 giây

Câu 5

1 điểm

Em hãy lắp ráp mô hình robot có sử dụng động cơ servo và nạp chương trình ở nhiệm vụ 3 để kiểm tra động cơ servo.

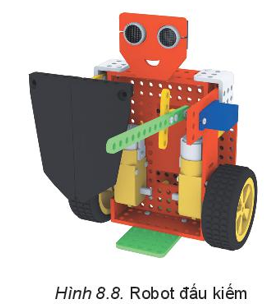
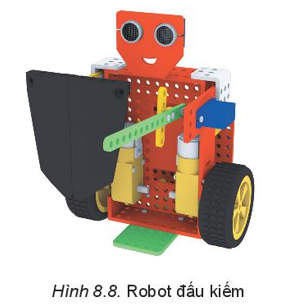
Gợi ý: Em có thể lắp ráp mô hình robot đấu kiếm như Hình 8.8

Hình minh hoạ

Xem đáp án và lời giải

Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý

Em có thể lắp ráp mô hình robot đấu kiếm như Hình 8.8

Hình minh hoạ

Bước 1. Khởi động phần mềm GaraBlock, chọn Sửa/Chế độ Grobot.

Hình minh hoạ

Bước 2. Tạo các câu lệnh lập trình như Hình 8.7

Hình minh hoạ

Bước 3. Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối robot (Serial)/COM3 (Số thứ tự COM có thể thay đổi tùy máy tính).

Hình minh hoạ

Bước 4. Chọn Nạp chương trình cho GRobot.

Hình minh hoạ

Bước 5. Đợi cho đến khi nạp chương trình hoàn tất.

Hình minh hoạ

Bước 6. Rút dây nối ra khỏi bảng mạch điều khiển. Bật công tắc nguồn.

Chuyển bảng mạch điều khiển robot sang chế độ lập trình với máy tính (vòng LED màu trắng).

Sau khi chuyển chế độ thành công, động cơ servo sẽ lần lượt di chuyển đến các vị trí 0o, 90o, 180o và dừng lại.

Đề cùng chủ đề

Tất cả đề Chuyên đề học tập Tin học 10 - Định hướng khoa học máy tính · Các bộ sách Tin học Lớp 10