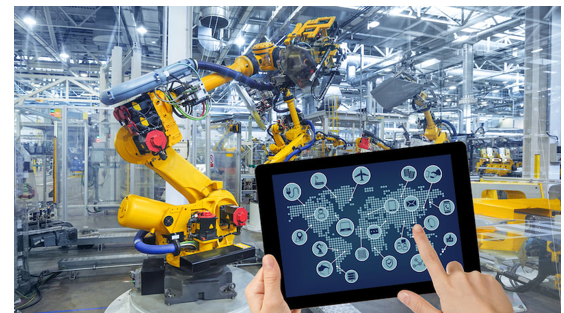
Các em đã từng được quan sát robot chuyển động chưa? Làm thế nào để robot có thể chuyển động được? Trong các nhà máy, người ta sử dụng cánh tay robot để thực hiện 1 số công đoạn sản xuất thay con người. Cơ chế chế điều khiển cánh tay robot là gì?
Xem đáp án và lời giải
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Em đã từng được quan sát robot chuyển động. Muốn robot chuyển động được thì phải viết chương trình điều khiển robot chuyển động, sau đó cùng với sự điều khiển của con người thông qua các thiết bị thì robot có thể chuyển động được.
Trong nhà máy người ta sử dụng cánh tay robot để thực hiện 1 số công đoạn sản xuất thay con người. Cơ chế hoạt động của chúng dựa trên liên kết giữa bộ điều khiển và các khớp nối chuyển động. Theo đó, bộ phận điều khiển chủ động truyền hiệu lệnh đến các khớp nối cho phép cánh tay chuyển động quay (như trong một robot có khớp nối) hoặc chuyển dịch (tuyến tính).
Các liên kết được thao túng theo nhu cầu sản xuất để tạo thành một chuỗi động học. Điểm cuối của chuỗi hành động này được gọi là hiệu ứng kết thúc và quy luật hoạt động của nó mô phỏng hoàn hảo chuyển động của bàn tay con người.
Câu 2
1 điểm
Tìm hiểu các lệnh điều khiển động cơ DC
Đọc, thảo luận để hiểu các lệnh cơ bản điều khiển động cơ DC của robot giáo dục.
Xem đáp án và lời giải
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Động cơ DC thường dùng để tạo chuyển động cho các bánh xe của robot. Động cơ DC chỉ có 2 chiều xoay:
(1) Xoay từ trái sang phải theo chiều kim đồng hồ (chiều tiến);
(2) Xoay từ phải sang trái ngược chiều kim đồng hồ (chiều lùi).
Câu lệnh điều khiển động cơ có thể được mô tả như sau:
Xoay động cơ (chiều, tốc độ)
Trong đó, tham số chiều nhận một trong hai giá trị tiến hoặc lùi, tham số tốc độ nhận một giá trị từ 0 đến 255.
Bảng 9.1. Các lệnh để điều khiển động cơ DC
Lệnh
Tham số
Mô tả ý nghĩa
Xoay động cơ DC M1 (chiều, tốc độ)
chiều (“tiến”, “lùi”) tốc độ (từ 0 đến 255)
Điều khiển động cơ M1 (động cơ trái) chuyển động theo chiều kim đồng hồ (nếu chiều = “tiến”) hoặc ngược lại (nếu chiều = “lùi”).
Xoay động cơ DC M2 (chiều, tốc độ)
chiều (“tiến”, “lùi”) tốc độ (từ 0 đến 255)
Điều khiển động cơ tại cổng M2 (động cơ phải). Ý nghĩa tương tự lệnh điều khiển động cơ M1.
Câu 3
1 điểm
Em hãy viết câu lệnh điều khiển robot quay lại 180o và đi tiếp.
Xem đáp án và lời giải
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu lệnh có thể như sau:
Bắt đầu chương trình
Đi thẳng (150)
Đợi 2 giây
Xoay trái (180)
Đợi 0,5 giây
Đi thẳng (150)
Đợi 1.5 giây
Dừng lại
Câu 4
1 điểm
Tìm hiểu cách điều khiển động cơ servo
Đọc, thảo luận về câu lệnh điều khiển của động cơ servo và mô hình ứng dụng hai động cơ servo.
Xem đáp án và lời giải
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
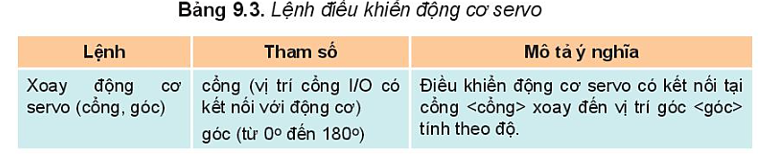
Câu lệnh điều khiển động cơ servo như sau:
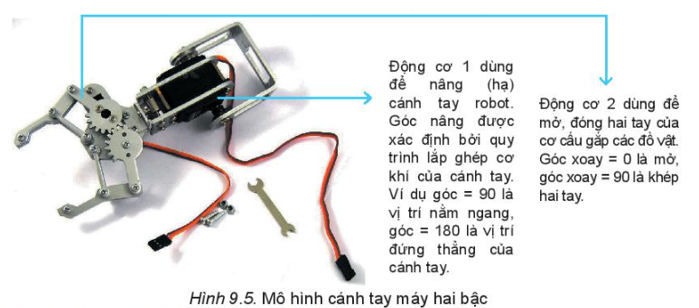
Mô hình ứng dụng hai động cơ servo chính là mô hình cánh tay robot:
Cánh tay robot là một loại thiết bị cơ khí được thiết kế để thực hiện các chức năng tương tự như cánh tay của con người và thường được sử dụng trong các dây chuyền lắp ráp, thay thế các linh kiện tại các nhà máy.
Câu 5
1 điểm
Em hãy giải thích ý nghĩa của hai lệnh Đợi 0,5 giây trong chương trình ở Hình 9.6.
Xem đáp án và lời giải
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Hai câu lệnh đợi 0.5 giây được thêm vào với mục đích điều khiển robot tạm dừng lại ở một số hoạt động để người sử dụng dễ quan sát hơn. Cụ thể như sau:
- Câu lệnh Đợi 0.5 giây ở vị trí thứ nhất giúp robot tạm ngưng các hoạt động trong 0.5 giây sau khi đóng cơ cấu gắp và chuẩn bị nâng vật lên.
- Câu lệnh Đợi 0.5 giây ở vị trí thứ hai giúp robot tạm ngưng các hoạt động trong 0.5 giây trước khi đóng cơ cấu gắp vật.
Câu 6
1 điểm
Em hãy cho biết hai lệnh thiết lập tham số ban đầu của động cơ tại cổng 5 và cổng 6 trong chương trình ở Hình 9.6 có thể thay đổi được vị trí được không.