Câu 1
1 điểmTheo em làm thế nào để robot có thể tự di chuyển đúng đường đi đã vạch sẵn?
Xem đáp án và lời giải
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Robot có thể sử dụng cảm biến dò đường để tự tìm đường đi.
Tin học · Lớp 10
12 câu · 18 phút · Ngân hàng đề TopStudy. Đáp án và lời giải do TopStudy biên soạn, mở ngay dưới từng câu.
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Xác định tín hiệu của mắt trong cảm biến dò đường.
Đọc, thảo luận về nguyên tắc hoạt động và câu lệnh xác định tín hiệu của mắt trong cảm biến dò đường.
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Cảm biến dò đường là loại cảm biến cho phép phát hiện bề mặt phản xạ hay bề mặt hấp thụ ánh sáng ở khoảng cách gần.
Khi ở trong vùng màu tối giá trị logic trả về là 0 và trong vùng màu sáng giá trị logic trả về là 1.
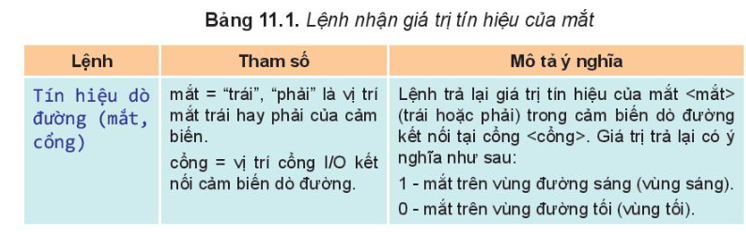
Lệnh nhận giá trị tín hiệu của mắt trong cảm biến dò đường hai mắt được mô tả như bảng sau:
Lập trình dẫn đường với cảm biến dò đường hai mắt.
Đọc, thảo luận cách thức dẫn đường tự động cho robot với cảm biến dò đường hai mắt.
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Cảm biến dò đường dùng để phân biệt bề mặt sáng hay tối, vì thế đường mà cảm biến đi qua cần phải tuân thủ các nguyên tắc sau:
- Độ rộng của đường phải rộng khoảng cách giữa hai mắt cạnh nhau của cảm biến.
- Đường phải có màu tương phản với phần xung quanh của đường, ví dụ đường màu đen thì xung quanh là màu trắng và ngược lại. Do vậy, nên tránh điều khiển dẫn đường cho robot dưới trời nắng chói.
Tương ứng với hai mắt của cảm biến sẽ có 4 trường hợp cần xử lý khi lập trình.
Bảng 11.2. Các trường hợp của cảm biến dò đường hai mắt
| Trường hợp | Mắt trái | Mắt phải | Xử lí dò đường |
|---|---|---|---|
| Hai mắt tín hiệu cùng nằm ở vùng tối. | 0 | 0 | Robot cần đi thẳng |
| Mắt trái nằm trên mặt tối, mắt phải nằm trên vùng sáng. | 0 | 1 | Robot cần rẽ trái |
| Mắt trái nằm trên vùng sáng, mắt phải nằm trên vùng tối. | 1 | 0 | Robot cần rẽ phải |
| Cả hai mắt đều nằm trên vùng sáng. | 1 | 1 | Đối với từng trường hợp đường đi cụ thể có thể xử lí một trong các động tác sau: xoay trái, xoay phải, đi lùi để về đường di chuyển hoặc dừng lại để dừng tại điểm kết thúc. |
Vì sao cảm biến dò đường thường được lắp ghép với robot ở dưới gầm của robot tự hành, ngay sát phía trước?
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Dẫn đường với cảm biến dò đường 4 mắt.
Đọc, thảo luận nhóm về câu lệnh lập trình cảm biến đò đường bốn mắt và cách thức dẫn đường cho robot với cảm biến bốn mắt.
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
* Câu lệnh lập trình cảm biến đò đường bốn mắt:
- Cảm biến dò đường bốn mắt sẽ có tín hiệu được đánh số thứ tự 1,2,3,4 từ trái sang phải theo hướng nhìn của robot.
- Cảm biến dò đường bốn mắt giúp phát hiện được đường di chuyển có ngã ba hoặc ngã tư, do vậy robot có thể dò chính xác hơn.
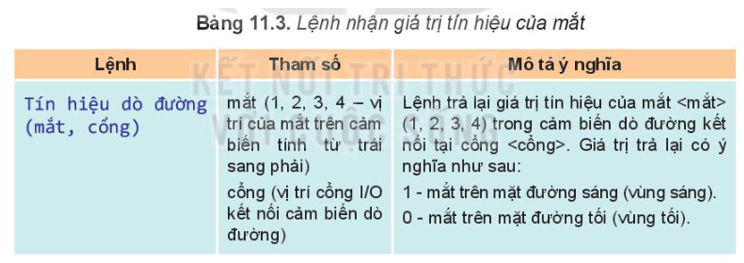
- Lệnh nhận giá trị tín hiệu của mắt trong cảm biến dò đường bốn mắt cũng tương tự như cảm biến dò đường hai mắt.
* Cách thức dẫn đường cho robot với cảm biến bốn mắt:
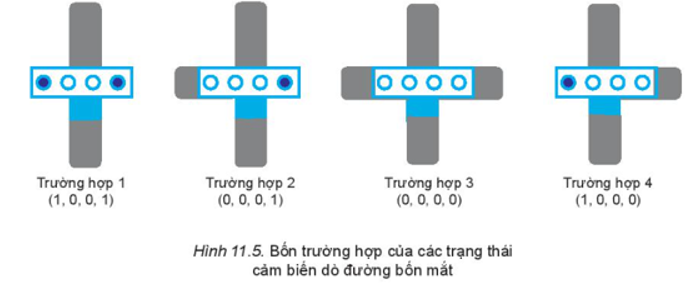
Mỗi mắt của cảm biến dò đường bốn mắt có hai giá trị tín hiệu bằng 0 và bằng 1. Do đó tổng cộng chúng ta có 24 = 16 trường hợp các tổ hợp giá trị tín hiệu từ 4 mắt. Mỗi tổ hợp có dạng (a1, a2, a3, a3, a4) với ak bằng 0 hoặc 1 là giá trị tín hiệu của mắt thứ k trong cảm biến. Hình 11.5 mô tả bốn trường hợp điển hình của trạng thái cảm biến dò đường 4 mắt trên thực địa khi gặp ngã ba, ngã tư.
Ví dụ: (1,0,0,1) tương ứng với trạng thái mắt 2, 3 nằm ở vùng tối, mắt 1 và 4 ở vùng sáng - robot chuyển động theo đường thẳng.
Em hãy giải thích ý nghĩa của tổ hợp tín hiệu từ cảm biến dò đường 4 mắt trong các trường hợp sau:
a) (0, 1, 1, 1)
b) (1, 1, 1, 0)
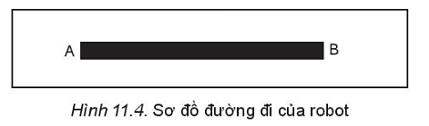
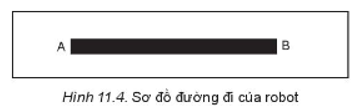
Em hãy viết chương trình điều khiển robot đi từ vị trí A đến vị trí B (trong sa bàn ở Hình 11.4) thì dừng lại.
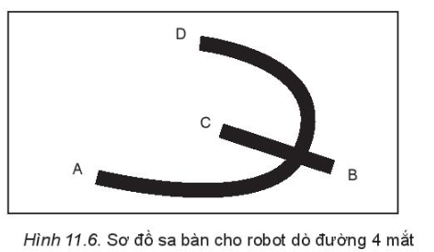
Em hãy viết chương trình điều khiển robot dò đường, đi từ điểm A đến vị trí B thì rẽ trái, đi đến C thì dừng lại (Hình 11.6). Robot có trang bị cảm biến dò đường bốn mắt.
Tất cả đề Chuyên đề học tập Tin học 10 - Định hướng khoa học máy tính · Các bộ sách Tin học Lớp 10