Đáp án và lời giải
Chuyên đề Tin học 10 Bài 6. Chương trình điều khiển robot có đáp án
Câu 1
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Em đã biết muốn điều khiển robot thì cần phải viết chương trình. Một chương trình điều khiển robot có đặc điểm sau: Chương trình điều khiển phải thường xuyên chờ để thường xuyên tiếp nhận thông tin vào (tín hiệu thu được từ cảm biến, nút nấm…) và xử lý để điều khiển các cơ cấu chấp hành (động cơ, tay nâng…) và phụ kiện tiếp nhận điều khiển (còi, màn hình, ...) gần như tức thời, cho nên cấu trúc và thực hiện chương trình khác chương trình thực hiện trên máy tính.
Cấu trúc của chương trình thường có 2 khối lệnh: Khối lệnh thực hiện khi khởi động chương trình và chạy một lần; khối lệnh thực hiện lặp vô tận dùng để xử lý tín hiệu nhận từ bên ngoài.
Câu 2
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
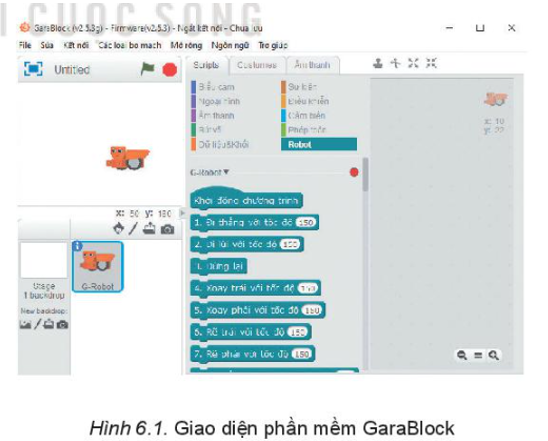
- Hình 6.1 là giao diện phần mềm GaraBlock lập trình điều khiển cho bảng mạch điều khiển G-Robot.
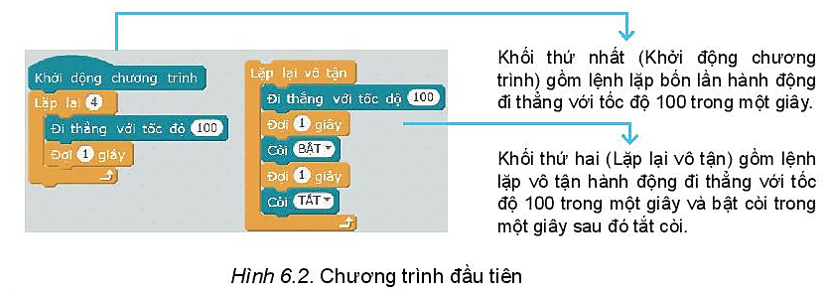
- Chúng ta sẽ thiết lập một chương trình đơng giản bằng cách kéo thả vào màn hình để tạo hai khối lệnh như Hình 6.2. Khối thứ nhất bao gồm các lệnh được thực hiện bốn lần phía sau khối lệnh khởi động khởi động chương trình. Khối thứ hai nằm trong vòng lặp vô tận.
Câu 3
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 4
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 5
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Cấu trúc chung của các chương trình điều khiển robot thương có 2 khối lệnh:
- Khởi động chương trình: Khối lệnh này thực hiện khi khởi động chương trình và chạy một lần.
- Lặp lại vô tận: Khối lệnh này thực hiện lặp vô tận dùng để xử lý tín hiệu nhận từ bên ngoài.
Câu 6
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 7
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
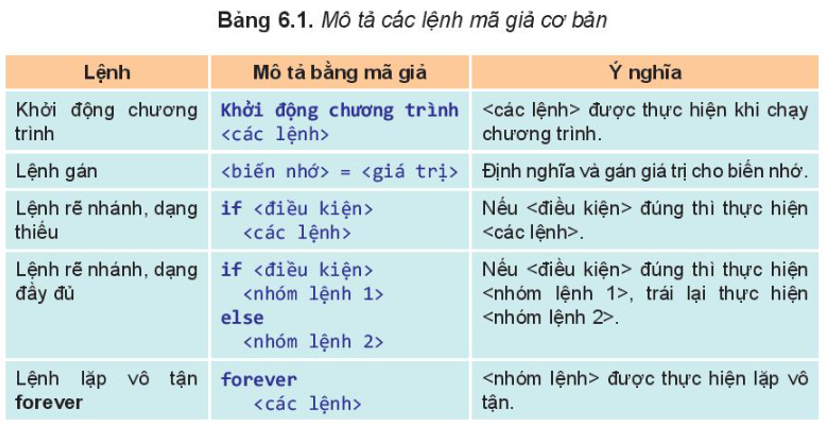
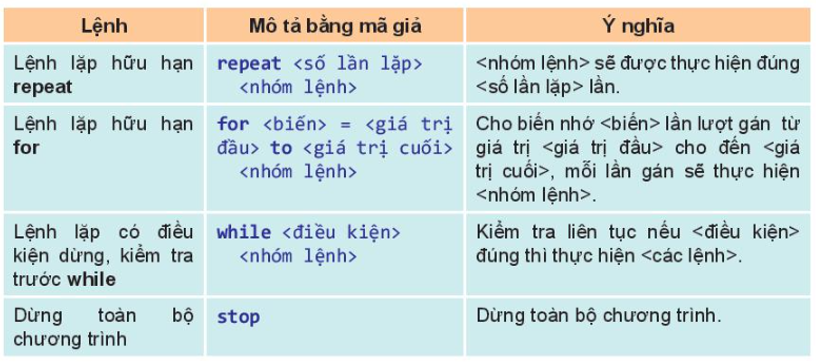
Để có thể mô tả chung chương trình điều khiển cho các hoạt động robot khác nhau chúng ta sẽ không sử dụng một ngôn ngữ lập trình cụ thể mà thiết lập một hệ thống mã giả đơn giản và dễ hiểu. Bảng 6.1 mô tả các lệnh mã giả cơ bản.
Câu 8
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 9
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
forever
Đi thẳng (100)
Đợi 1 giây
Xoay trái (100)
Đợi 0.5 giây.
Câu 10
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 11
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 12
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Chương trình có thể viết dưới dạng pseudocode như sau:
Khởi động chương trình
repeat 3
Bật còi
Đợi 1 giây
Tắt còi
forever
Đi thẳng (100)
Đợi 1 giây
Đi lùi (100)
Đợi 2 giây