Đáp án và lời giải
Chuyên đề Tin học 10 Bài 3. Cảm biến và phụ kiện dùng trong robot có đáp án
Câu 1
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 2
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Giống nhau giữa cảm biến dò đường và cảm biến siêu âm: hoạt động trên nguyên lý phát sóng và phản xạ sóng.
Khác nhau giữa cảm biến dò đường và cảm biến siêu âm:
* Cảm biến dò đường:
Bộ phận quan trọng nhất trong cảm biến dò đường là mắt hồng ngoại. Mỗi mắt hồng ngoại được cấu tạo gồm một cặp đầu phát/thu tín hiệu hồng ngoại đặt cạnh nhau nhìn về cùng một hướng.
Nguyên tắc dẫn đường của cảm biến dò đường hai mắt đơn giản như sau: Giả sử đường đi được thể hiện là một vạch màu đen (có độ rộng lớn hơn khoảng cách giữa hai mắt) trên nền địa hình màu trắng và robot đang dịch chuyển trên đường. Nếu tín hiệu trả về của cả 2 mắt đều bằng 0, em tiếp tục cho robot di chuyển thẳng dọc theo đường đi. Khi tín hiệu trả về của một trong hai mắt bằng 1, nghĩa là robot bắt đầu di chuyển lệch khỏi đường đi, em cần điều khiển để robot rẽ sang phía mắt có tín hiệu bằng 0. Dựa vào nguyên tắc này em có thể lập trình để dẫn robot di chuyển dọc theo một đường đi được vẽ ra từ trước.
* Cảm biến siêu âm:
Khi được cấp nguồn hoạt động, cảm biến sẽ phát ra một chùm sóng siêu âm liên tục. Khi các chùm sóng này chạm đến bề mặt vật cản sẽ phản xạ ngược lại cảm biến. Lúc này cảm biến sẽ thu lại các chùm sóng và tính toán khoảng cách từ cảm biến đến vật cản dựa trên thời gian phản xạ và vận tốc của sóng.
Câu 3
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 4
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Cảm biến siêu âm mBot hoạt động dựa trên nguyên tắc là mắt trái (T) sẽ phát 1 đoạn sóng siêu âm tần số trên 42kHz và mắt phải (R) sẽ thu nhận tần số sóng siêu âm trở lại. Dựa vào thời gian sóng phát ra và quay lại để đo khoảng cách, xác định chướng ngại vật phía trước. Tiếp đến, sau khi xác định được phía trước có chướng ngại vật hay không có thể đặt tiếp các chuỗi lệnh phù hợp cho mBot thực hiện. Trên thân mBot, bộ phận cảm biến siêu âm có hình dạng như dưới đây:
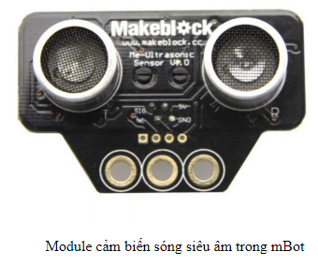
Cảm biến siêu âm thường được ứng dụng phổ biến trong giao thông vận tải để phòng trách va chạm xảy ra, hoặc ngay trong sinh hoạt gia đình cũng được ứng dụng rộng rãi với máy hút bụi tự động, …
Cảm biến siêu âm của mBot được điều khiển thông qua chức năng sense [cảm biến] của APP mBlock.
Câu 5
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
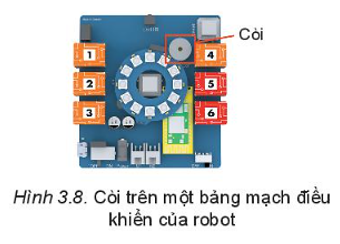
- Còi là một phụ kiện phát ra âm thanh, sử dụng điện áp để chuyển đổi tín hiệu điện thành âm thanh.
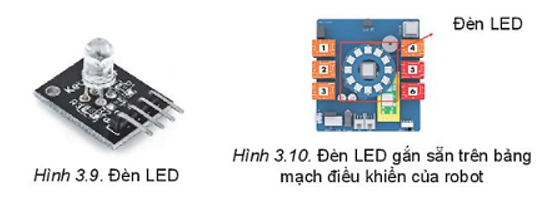
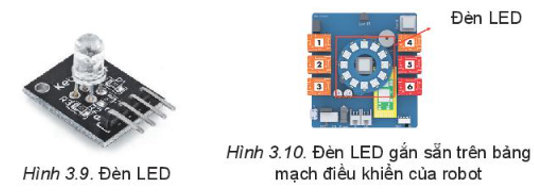
- Đèn LED là cơ cấu chuyển đổi tín hiệu điện thành ánh sáng.
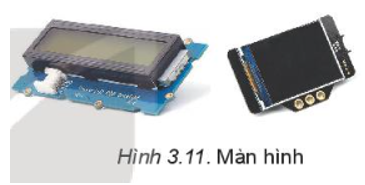
- Màn hình là phương tiện không thể thiếu trong giao tiếp người - máy nói chung.
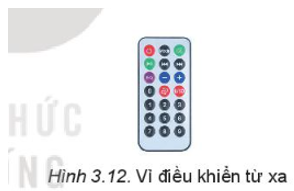
- Vỉ điều khiển từ xa: là một phụ kiện thường dùng cho robot.
Câu 6
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 7
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Đáp án B và C
Để điều khiển robot di chuyển theo một đường đi đã được vạch sẵn thì cần dùng cảm biến dò đường và động cơ DC.
Câu 8
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 9
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
- Có thể dùng vỉ điều khiển từ xa để điều khiển robot di chuyển.
- Có thể kết hợp dùng thêm cảm biến ánh sáng, nhiệt độ để điều chỉnh đường đi.
Câu 10
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
- Màn hình là phương tiện không thể thiếu trong giao tiếp người – máy nói chung. Trong robot, màn hình được kết nối riêng biệt thông qua cổng giao tiếp và thường được dùng để hiện thị các thông tin như: nhiệt độ, độ ẩm…hoặc các thông báo ngắn trong quá trình robot hoạt động.
- Đèn LED là cơ cấu chuyển đổi của tín hiệu thành ánh sáng. Đèn LED có nhiều loại như: đèn LED đơn sắc, đèn LED đa sắc. Đèn LED có thể được gắn sẵn trên bảng mạch điều khiển của robot hoặc kết nối rời thông qua các cổng giao tiếp.