Đáp án và lời giải
Chuyên đề Tin học 10 Bài 10. Điều khiển robot nhận biết vật cản có đáp án
Câu 1
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 2
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Nguyên tắc hoạt động của cảm biến siêu âm:
Mỗi cảm biến siêu âm chỉ có tác dụng trong một khoảng cách nhất định. Gọi khoảng cách này là Max. Khi vật cản ở xa, vượt qua giới hạn Max, có thể coi hàm nhận tín hiệu cảm biến sẽ trả về giá trị Max. Cảm biến siêu âm dựa trên nguyên lý phát sóng và phản xạ sóng siêu âm.
Lệnh lập trình cảm biến siêu âm:
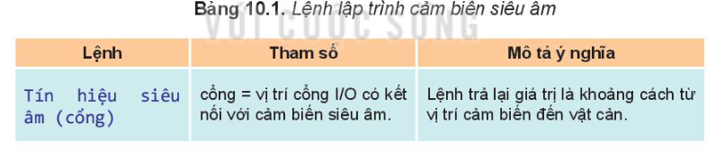
Câu lệnh lập trình cảm biến siêu âm luôn trả về giá trị là khoảng cách từ cảm biến siêu âm đến vật cản phía trước theo đơn vị centimet.
Để robot nhận được tín hiệu cảm biến siêu âm liên tục với thời gian thực chúng ta cần đưa lệnh điều khiển cảm biến siêu âm vào trong nhóm lệnh thứ hai, tức là nhóm lệnh lặp vô hạn trong chương trình.
Sơ đồ chung của việc xử lí thông tin cảm biến siêu âm của robot:
forever
if nhận tín hiệu cảm biến siêu âm>
Xử lí tín hiệu cảm biến siêu âm
Câu 3
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 4
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 5
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Các lệnh sử dụng cảm biến siêu âm để nhận biết và tránh vật cản của robot đều phải đặt trong nhóm lệnh lặp vô tận forever. Có một số trường hợp cụ thể của công việc điều khiển này:
(1) Điều khiển robot gặp vật cản thì dừng lại, có thể cho robot tiến sát đến vật cản mới dừng lại.
(2) Điều khiển robot gặp vật cản thì rẽ trái để tránh vật cản
Trong thực tế cần điều chỉnh chi tiết tham số về tốc độ, khoảng cách và thời gian để chương trình đạt được hiệu quả như ý muốn.
Khi sử dụng các biến nhớ trong lập trình cần chú ý đến các giá trị thay đổi của biến để chương trình lập trình được chính xác và tối ưu nhất.
Câu 6
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Đoạn chương trình có thể như sau:
Khởi động chương trình
forever
Đi thẳng (50)
if Tín hiệu siêu âm (cổng) < 15
Xoay trái (50)
Đợi 2.5 giây
Đi thẳng (50)
Đợi 1 giây
Câu 7
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Câu 8
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Cần cắm mỗi cảm biến siêu âm ở một cổng khác nhau trên robot và chú ý phân biệt tên của hai cổng đó trong lúc lập trình. Ví dụ có 2 cảm biến siêu âm lần lượt cắm ở cổng 1 và cổng 3 trên robot thì câu lệnh lập trình tương ứng là:
Tín hiệu siêu âm (cổng 1) < 15
Tín hiệu siêu âm (cổng 3) < 15
Câu 9
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Một robot hút bụi thường được tích hợp nhiều loại cảm biến như: Cảm biến hồng ngoại giúp robot không bị rơi khi ở gần cầu thang, cảm biến siêu âm giúp robot chống va đạp vào tường…
Cảm biến siêu âm vẫn hoạt động theo nguyên lý phát sóng siêu âm liên tục cho đến khi phát hiện vật cản trong khoảng đo đã được lập trình thì điều khiển robot hút bụi tránh vật cản.
Câu 10
Hướng dẫn chấm do TopStudy biên soạn, mang tính gợi ý
Chương trình có thể như sau:
Khởi động chương trình
dem_vat_can = 0
forever
Đi thẳng (50)
if Tín hiệu siêu âm (cổng)<10
if Dem_vat_can = 0
Xoay trái (50)
Đợi 0.5 giây
if Dem_vat_can = 1
Xoay phải (50)
Đợi 0.5 giây
if Dem_vat_can = 2
Xoay trái (100)
Đợi 1 giây
dem_vat_can = Dem_vat_can + 1
if Dem_vat_can = 3
dem_vat_can = 0